NVIDIA 加速エッジ
ジェットソン AGX Thorは製品ロードマップの最初のターゲットです。 CUDA、カメラ、ROS 2/DDS プロバイダは、バージョン管理された HAL を介して入力し、1 台のマシン契約から製品が分離できないことなく、加速されたコンピューティングを強力に保ちます。
TIN MAN OS · 製品ライン エディション · 04
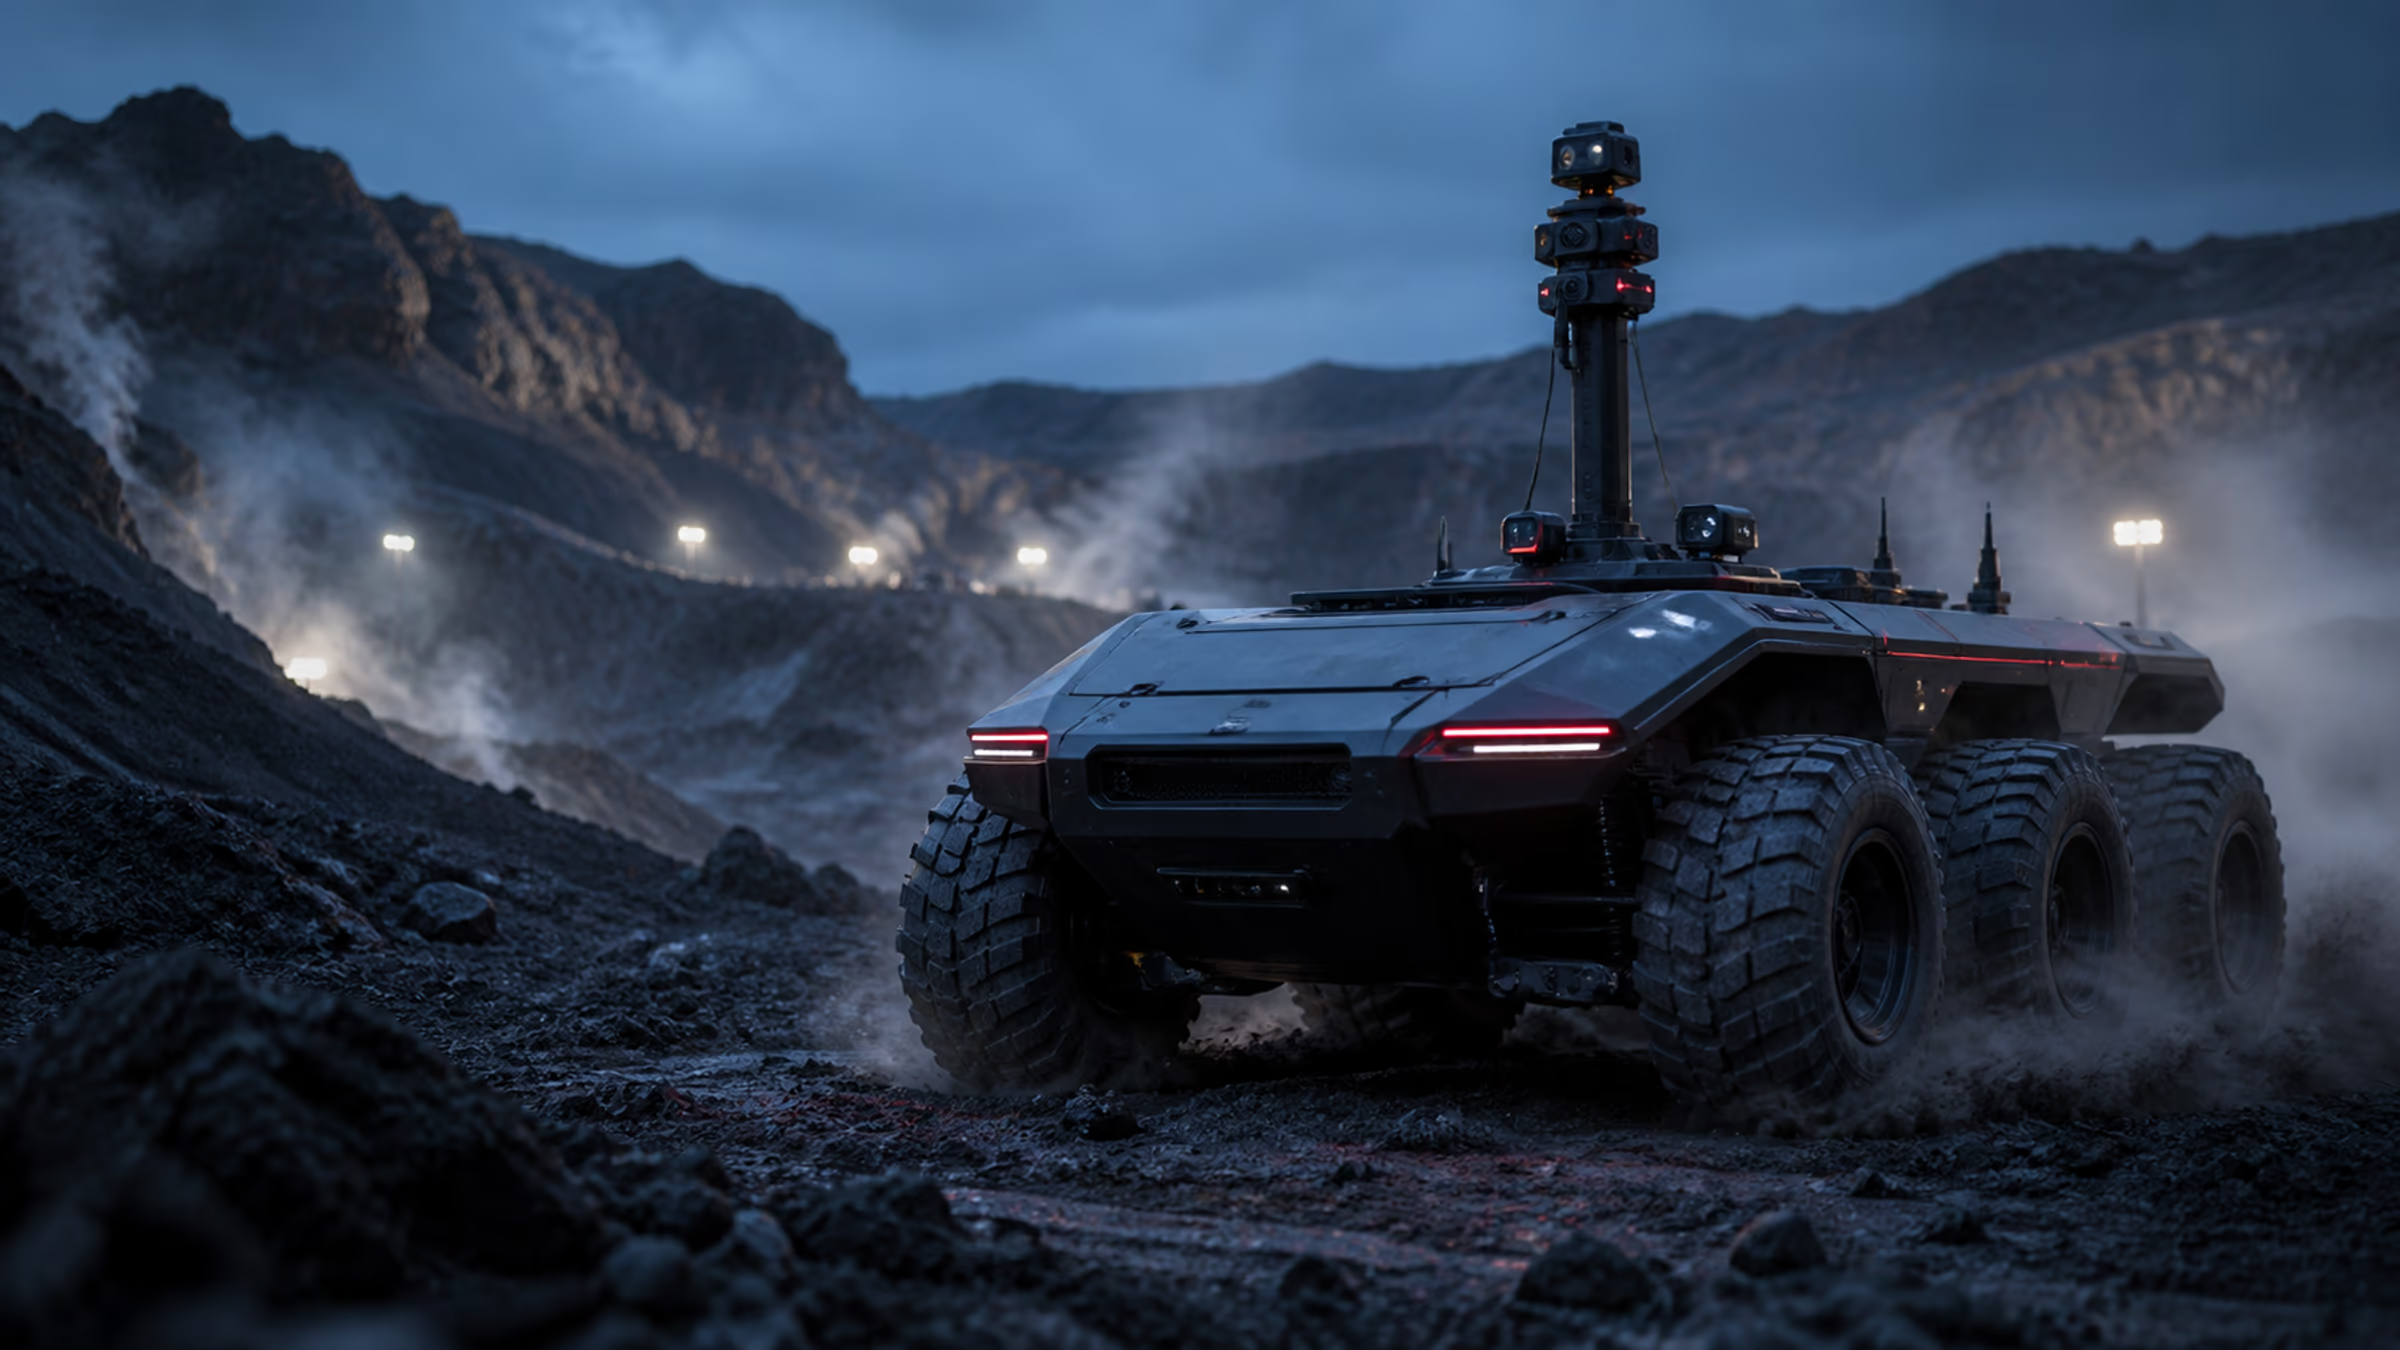
Tin Man OS Driveは、予測可能な道路を超えて動作する自動地上プラットフォーム、特殊車両、リモートで監視されたマシンを自動監視するような状況インテリジェンスをもたらします。
ドメインミッション
ドライブは地形、車の健康、ペイロード、エネルギー、代表的な状態およびオペレータの権限を1つの管理された操作上の問題として扱います。 NVIDIA によって加速される認識はローカルにとどまります; 推論は縛られるまま; ステアリング、ブレーキがかかるおよび推進は独立した修飾されたコントローラーの後ろにとどまります。
商業施設
オフロードと特殊自律性は、車両固有のスタック全体にフラグメントされます。 ドライブは、あらゆる車両プログラムの認識、保守性、メモリ、およびガバナンスを再構築することなく、ミッション機能を差別化するために必要なOEM用の再利用可能な認知製品レイヤーを作成します。
ジェットソン AGX Thorは製品ロードマップの最初のターゲットです。 CUDA、カメラ、ROS 2/DDS プロバイダは、バージョン管理された HAL を介して入力し、1 台のマシン契約から製品が分離できないことなく、加速されたコンピューティングを強力に保ちます。
Tin Man OS Foundry は、マシン、ミッション、ドメイン、およびガバナンスのマニフェストを、出所、SBOM、完全性の証拠、および宣言されたリソース エンベロープを含む固定された製品イメージに解決します。
モアットは1つのモデルではありません。 ハードウェアの抽象化、認知ランタイム、ドメインの知識、管理されたツール、観察性、外部の構成要素です。
1つのコアアーキテクチャは、エディションライセンス、OEMインテグレーション、ドメインパック、資格プログラム、ライフサイクルサポートをサポートすることができます。
現在の公開検証記録 · v0.7.0-rc.1 CITADEL · TMOS-7 完了 · TMOS-8 進行中 · 11,659 / 11,659 YOCTO タスク · ソフトウェア認定済み RC · 物理認定を実施中
エディションの容量
ドメインパックは、同じ憲法、ライフサイクルおよび証拠の境界が強制的に残っている間、システムが理解し、統合できるものを変更します。
カメラ、範囲、マッピング、天候、ミッションの証拠と車両の状態をヒューズします。
境界線経路とタスクの選択肢をトロール、エネルギー、ペイロード、環境変化に適応させます。
診断、熱状態、パワーリミット、メンテナンス履歴を運用決定に接続します。
意図的、自信、アラート、介入ポイントを考慮可能なオペレータに露出します。
制御されていないフリートレベルの決定面を作成せずにタスクと証拠を共有します。
操向車および安全コントローラーの後ろのステアリング、ブレーキおよび推進の権限を保って下さい。
進化したオペラ座
経営理念
鉱山、農業、点検および専門家の地形
監修の自律性でヤードとキャンパスの動き
ローカル認知度の高い低接続操作
sovereignの統合を必要とする目的ビルト車両
権限の境界
ドライブ版は道法的自動運転免許証の要求ではないです。 車制御、ブレーキ、機能安全および操作上の許可は独立した修飾されたシステムに残ります。
OEM · NVIDIA エコシステム · 戦略資本
Reinventy は、実際のマシン内にソブリン合成インテリジェンスを配置するように設計された製品カテゴリに対して、最初のリファレンス統合と戦略資本の対話を選択しています。商業的な詳細と統合の深さは、適合性が確立された後にのみリリースされます。パートナーの概要: 車両 OEM、自律走行スタック、鉱山および物流オペレーター、センサー サプライヤー、試験場。
ビルドTin Man OS Drive